EZPark — Sistema de Estacionamento Autónomo de Baixo Custo
Veículo autónomo com telemetria MQTT em direto, visão por computador e estacionamento automático
O quê
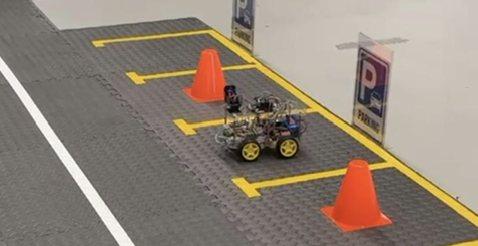
Um veículo autónomo à escala reduzida que segue um percurso, lê sinais de trânsito, evita obstáculos, estaciona sozinho num lugar designado e reporta tudo a um painel em direto com controlo bidirecional — além de uma estação de carregamento solar. Construído como prova de conceito acessível para estacionamento autónomo real, face ao problema dos condutores que dão voltas à procura de lugar em zonas comerciais e residenciais densas.
O sistema divide-se em quatro subsistemas integrados: ANC (navegação e controlo), ITP (transmissão e processamento de imagem), EC (energia e carregamento) e ODD (online data display), que foi o meu.
Como
O subsistema ODD foi arquitetado em quatro camadas.
Aquisição de dados — dois módulos INA226 para tensão e corrente, um MPU-9250 para aceleração e um codificador magnético de efeito Hall AS5600 para a velocidade. O AS5600 foi escolhido em vez do AS5048A, de maior resolução, e do codificador ótico AEDR-8300 pela robustez num ambiente de robô com pó; inferir simplesmente a velocidade a partir do PWM do motor foi testado e rejeitado por ser impreciso. A velocidade linear é derivada como v = πD·N/t. O nível da bateria e a distância percorrida são derivados dos mesmos sensores em vez de se acrescentar hardware, e a intensidade do sinal é lida a partir do RSSI do próprio ESP32.
Comunicação sem fios — MQTT sobre HiveMQ, escolhido após benchmarking de latência contra HTTP REST (2–4 s) e WebSocket (1–2 s), e pelo seu modelo de publicação/subscrição, que permite comandos do utilizador para o veículo e não apenas telemetria num só sentido. Implementado numa topologia híbrida local mais nuvem, para que uma demonstração ao vivo sobreviva à perda de Wi-Fi enquanto os mesmos dados continuam a ser espelhados na nuvem para histórico e acesso remoto.
Processamento de dados — um fluxo Node-RED (selecionado em vez de Blynk, ThingsBoard e Grafana pelo custo e pela simplicidade de integração com a nuvem) que faz validação, formatação, marcação temporal e geração de CSV e AVI. Payloads JSON a uma taxa de atualização de 1 Hz, afinada empiricamente — suficientemente rápida para ser em tempo real, suficientemente lenta para evitar congestionamento.
Visualização e armazenamento — gráficos de linhas, indicadores numéricos e de nível, transmissão de vídeo em direto, alertas de estado em pop-up e botões de controlo START / STOP / DISABLE.
No resto do sistema. O ANC correu um seguidor de linha PID (Kp 40, Ki 0, Kd 20) num ESP32 com um driver L298N e quatro motores DC; o ITP correu o YOLOv11s, treinado com 2 120 imagens em cinco classes (seta, lomba, cone, OKU, estacionamento) durante 120 épocas numa Tesla T4 do Colab, com transmissão a partir de um ESP32-CAM.
Resultado
Um veículo totalmente integrado e funcional. O seguimento de linha foi estável tanto em reta como em curva; o abrandamento na lomba acionado pelo sinal e a manobra de estacionamento autónomo foram ambos executados com sucesso nos ensaios; e os comandos MQTT START/STOP publicados a partir do painel foram recebidos e executados em tempo real sem comandos perdidos em condições normais de rede. A demonstração final produziu um conjunto de dados de telemetria completo e gravações de vídeo sincronizadas. Entregue como pósteres do Capstone Day de 2025 e 2026, dois relatórios técnicos e um vídeo de demonstração.
Galeria
Clique numa imagem para ampliar