Smart Tilting & Solar Panel Cleaner
Protótipo de limpeza automática e seguimento solar que aumentou a produção do painel em mais de 4%
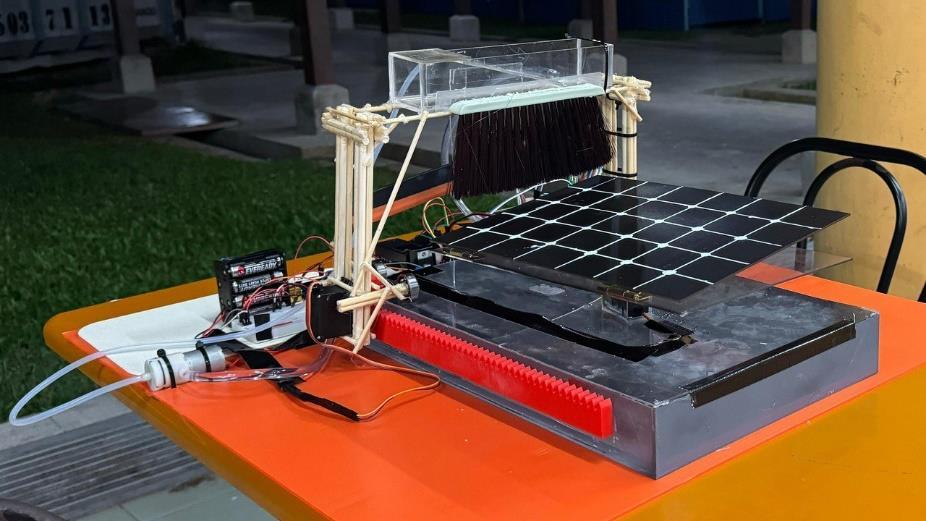
O quê
Um único conjunto mecatrónico que limpa um painel fotovoltaico e, ao mesmo tempo, o inclina ao longo de um ciclo diário de seguimento solar. O alvo era a perda por sujidade, que a base bibliográfica da equipa situava em 21,6% da potência produzida (Lasfar, 2021), numa queda de 30% na eficiência de conversão com uma densidade de pó de 10 g/m² (Chen, 2019) e numa degradação mensal de 5,92% medida na cobertura do próprio edifício de I&D da UTP (Sulaiman, 2018) — uma ordem de grandeza pior do que a degradação natural dos painéis.
O projeto decorreu ao longo de dois semestres: o ETP I produziu o estudo de design thinking e a proposta alargada; o ETP II construiu e ensaiou o protótipo.
Como
Um ciclo completo de design thinking — um inquérito a proprietários e operadores identificou o risco de queda durante a limpeza manual em altura como a principal preocupação — levado até um protótipo em acrílico cortado a laser e PLA impresso em 3D.
Eixo de limpeza. Um carro de cremalheira e pinhão com escovas e limpa-vidros, acionado por um servo e alimentado a partir de um depósito por uma bomba de água comutada por relé. O tempo de travessia foi calculado em 35,7 s por passagem, a partir da velocidade do servo (0,2 s/60°), de um pinhão de 10 mm por rotação e de um vão de 300 mm. A espessura da cremalheira foi dimensionada a partir do momento fletor a meio vão (M = FL/4 = 735,75 N·mm) contra a resistência à tração de 60 MPa do PLA, dando h ≈ 1,92 mm. O consumo resulta em 0,143 L de água mais 0,143 L de agente de limpeza por ciclo de 71,4 s. A cabeça de limpeza funciona também como funil que recolhe água da chuva de volta para o depósito.
Eixo de inclinação. Um atuador linear, através de uma ponte H L298N,
aciona a variação de elevação de 0°–22°, enquanto um servo na plataforma de
azimute avança de 0°→180° ao longo do dia e regressa durante a noite. Ambos
foram implementados como uma máquina de estados temporizada em C++ para
Arduino (Tilting.ino, cleaning.ino), com o painel orientado a sul para o
local no hemisfério norte.
O meu âmbito abrangeu todos os componentes elétricos, os cálculos do ângulo de inclinação solar e ambos os sketches de firmware, a par da coordenação da equipa de sete pessoas das engenharias eletrotécnica, mecânica, química, de petróleo e informática.
Resultado
Um protótipo funcional construído por RM290 que eliminou por completo o custo da limpeza manual e elevou o desempenho mensal do painel em mais de 4% só com a limpeza automática, com ganho adicional proveniente da inclinação. Entregue como relatório final, e-póster e vídeo de demonstração do protótipo.
Galeria
Clique numa imagem para ampliar