RASS — Estabilização do Ângulo de Rolamento de uma Mota Autónoma
Uma ferramenta de ensino em que a velocidade e a altura do centro de gravidade são deslizadores ao vivo — e qualquer um deles instabiliza a malha
O quê
Uma ferramenta de ensino baseada em simulação, para alunos de sistemas de controlo, construída à volta de uma pergunta real: como é que uma mota autónoma — sem condutor para se inclinar — se mantém de pé? A nossa resposta foi o RASS, um Roll Angle Stabilization System que desloca o centro de gravidade da máquina para manter o ângulo de rolamento.
O enunciado exigia um sistema de segunda ordem ou superior a demonstrar controlo em malha aberta e fechada, cobrindo pelo menos três temas da disciplina. Escolhemos análise no domínio do tempo, análise de estabilidade e análise do erro estacionário.
Como
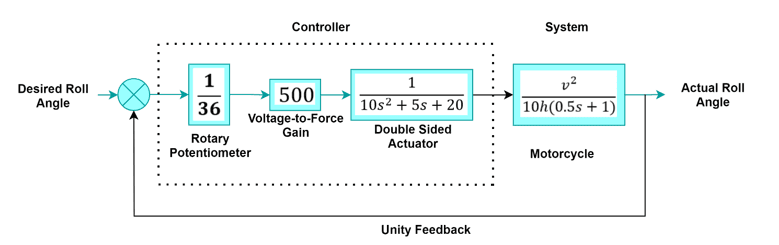
O sistema é modelado como uma cadeia do ângulo de rolamento desejado até ao ângulo real: um potenciómetro rotativo, um ganho tensão-força, um atuador de duplo efeito e a própria mota, fechada com realimentação unitária. Dois dos termos do bloco da mota trazem os parâmetros físicos que queríamos que os alunos pudessem mexer — a velocidade de avanço v e a altura do centro de gravidade h.
Domínio do tempo. Em malha aberta, o tempo de subida é de 0,9353 s, o tempo de estabelecimento 19,9513 s, o tempo de pico 2,5546 s e a sobreelevação 53,8574%; assumindo dominância de segunda ordem, ζ = 0,1933 e ω = 1,2534 rad/s. Ao fechar a malha passa a 0,8628 s, 27,2321 s, 2,4301 s e 61,8862% de sobreelevação, com ζ = 0,1510 e ω = 1,3078 rad/s. Sobe mais depressa, estabiliza mais devagar e tem mais sobreelevação — não é a melhoria que um aluno espera do "malha fechada é melhor", e é precisamente por isso que vale a pena mostrá-lo.
Estabilidade. O sistema em malha aberta tem polos em 0 + j0, −2,1272 + j0 e −0,1864 ± j1,4738. O polo na origem é o essencial: nem todos os polos estão no semiplano esquerdo, logo o sistema em malha aberta é instável. Fechar a malha move-os para −2,0684 + j0, −0,1344 ± j1,4302 e −0,1627 ± j0 — todos no semiplano esquerdo, e o sistema é estável. É esta a lição que a ferramenta existe para tornar visível.
Erro estacionário. Realimentação unitária, sistema de tipo 0, com uma constante de erro ao degrau de 0,8711 — ou seja, uma entrada em degrau deixa um erro finito e uma rampa não pode sequer ser seguida.
O que faz disto uma ferramenta de ensino, e não um relatório, é que v e h são deslizadores. Aumente-se a velocidade e a resposta degrada-se até que, em 8,98, diverge por completo. Baixe-se o centro de gravidade para 1,00 e também diverge. Os alunos encontram a fronteira de estabilidade mexendo num deslizador, em vez de lhes dizerem onde ela está.
Resultado
Um MATLAB Live Script funcional e um vídeo de demonstração, avaliados em funcionalidade, complexidade, criatividade, apresentação e interatividade.
A melhoria que propusemos no final foi deliberadamente pouco vistosa: a constante de tempo do sistema é o fator limitante, e corrigi-la é um problema mecânico antes de ser um problema de controlo. Parte daquilo que uma malha de controlo não consegue fazer tem de ser devolvido a quem projeta a máquina.
Galeria
Clique numa imagem para ampliar